泵车底架智能柔性焊接产线架线技术研究与实践
一、引言
泵车底架作为混凝土泵车的关键承载结构,其焊接质量直接决定整车的安全性与使用寿命。传统底架焊接多采用固定工装、人工或半自动焊接方式,存在换型周期长、焊缝一致性差、劳动强度大等问题。随着混凝土泵车产品向多品种、小批量方向演进,构建智能柔性焊接产线成为提升制造能力的必然选择。架线(即产线电气与控制系统布线、网络搭建及设备联调)是产线从设计走向运行的关键环节,直接影响产线的稳定性、可扩展性与智能化水平。本文围绕泵车底架智能柔性焊接产线的架线技术,从产线架构、架线方案、关键技术与实施要点等方面展开论述。
二、产线总体架构与架线需求分析
2.1 产线工艺组成
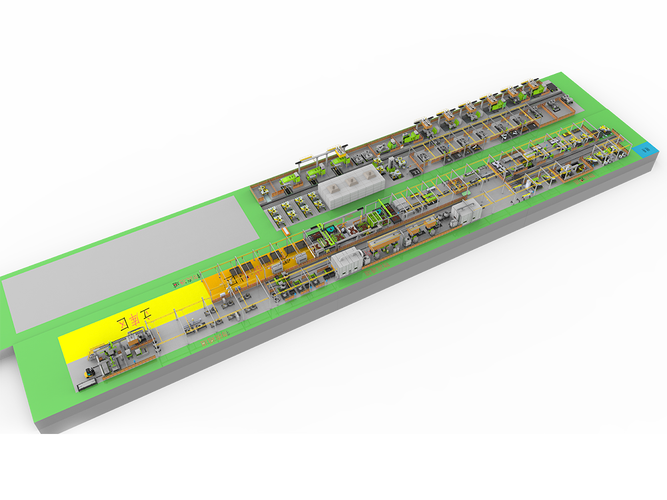
泵车底架智能柔性焊接产线通常由以下单元构成:
- 上下料与物流单元:AGV/RGV、桁架机械手、辊道输送线;
- 柔性工装与变位单元:多点柔性夹紧系统、L型/H型变位机、快速换模装置;
- 焊接执行单元:焊接机器人(弧焊/激光焊)、焊接电源、送丝系统、清枪剪丝装置;
- 传感与检测单元:焊缝跟踪传感器、视觉识别系统、温度与变形监测装置;
- 中控与信息单元:PLC主控、边缘计算网关、MES/SCADA接口、安全监控系统。
2.2 架线核心需求
架线需满足以下要求:
- 多设备协同:机器人与变位机、工装、物流设备之间需实现精确的时序与运动协同;
- 柔性换型:不同底架型号切换时,控制系统与网络配置应支持快速重构;
- 实时性:焊接过程控制与安全联锁对通信实时性要求高;
- 可靠性与抗干扰:焊接强电磁环境对信号传输提出严峻挑战;
- 数据贯通:产线数据需与上层MES/ERP系统无缝对接。
三、架线方案设计
3.1 电气拓扑与供电架构
产线供电采用“总配电柜—区域动力柜—设备端子箱”三级架构。焊接电源、机器人控制柜等大功率设备独立回路供电,避免与敏感控制回路共线。焊接回路设置专用隔离变压器与滤波器,抑制谐波与电压波动。所有设备按功能分区编号,线缆桥架分层敷设:动力电缆层、控制信号层、网络通信层、安全回路层,层间保持不小于200mm间距,交叉处采用金属隔板屏蔽。
3.2 网络通信架构
产线网络采用三层架构:
- 设备层:EtherCAT/Profinet实时工业以太网,连接机器人控制器、PLC远程IO、伺服驱动器与焊接电源,通信周期≤2ms;
- 控制层:工业以太网交换机组建环网,实现PLC主站与各单元控制器的数据交换,支持冗余环网自愈;
- 信息层:通过边缘网关将产线数据上传至MES/SCADA,采用OPC UA协议保证语义互操作。
无线网络作为辅助手段,用于AGV调度与移动终端接入,与有线网络物理隔离并配置独立VLAN。
3.3 安全回路架线
安全回路独立于普通控制回路,采用安全PLC与安全继电器构建双通道急停与安全门监控回路。机器人工作区域配置安全激光扫描仪与光幕,安全信号通过硬接线与安全总线(如PROFIsafe)双路径传输。焊接单元设置弧光屏蔽与排烟联锁,联锁信号纳入安全回路逻辑。
3.4 焊接专机与传感器接线
焊接电源采用数字接口(如Ethernet/IP或DeviceNet)与机器人控制器通信,实现焊接参数的程序化调用。焊缝跟踪传感器、视觉相机采用屏蔽电缆连接,屏蔽层单端接地,避免形成地环路。变位机编码器信号采用差分传输,长距离敷设时增加信号中继器。
四、架线实施关键技术
4.1 电磁兼容(EMC)技术
焊接现场为大电流、高频开关的强干扰环境。架线实施中采取以下措施:
- 焊接电缆与信号电缆分槽敷设,最小平行间距不小于300mm;
- 所有信号电缆采用双绞屏蔽线,屏蔽层就近接地;
- 机器人本体与工装可靠接地,接地电阻≤4Ω,形成等电位联结网络;
- 变频器与伺服驱动器输出端加装磁环与输出电抗器。
4.2 柔性重构的线缆与接口设计
为支持多车型换型,柔性工装区域的传感器与执行器接口采用快插连接器+预制线束方案。每个柔性夹紧单元配置标准化IO接插件,换型时仅需更换预制线束即可完成电气重构,避免现场重新接线。控制程序中对应设备编号与IO映射采用参数化配置,换型时由MES下发配置参数自动完成地址映射。
4.3 机器人外部轴与协同控制架线
焊接机器人与变位机、滑台等外部轴采用同一实时总线(如EtherCAT)组网,由机器人控制器统一进行多轴协同运动控制。架线时需确保外部轴驱动器与机器人控制器的分布式时钟同步,同步偏差控制在1μs以内。外部轴限位与安全信号就近接入机器人安全IO模块,缩短安全响应链路。
4.4 产线数字孪生与虚拟调试
在物理架线实施前,利用产线三维模型与电气原理图搭建虚拟调试环境。通过PLC仿真与机器人离线编程软件,验证IO映射、通信时序与安全逻辑的正确性。虚拟调试可提前发现架线设计中的地址冲突、通信超时等问题,将现场联调时间缩短30%以上。
五、架线施工与联调要点
5.1 施工组织
架线施工遵循“先桥架后线缆、先动力后信号、先主干后分支”的顺序。施工前完成线缆表与端子接线表的编制,每根线缆两端设置唯一标识标签。桥架安装需考虑与焊接烟尘防护的协调,避免桥架成为烟尘积聚通道。
5.2 分阶段调试
联调分为四个阶段:
- 单体调试:逐台设备通电,验证供电、接地与基本IO功能;
- 网络调试:验证各层网络通信质量,测试环网冗余切换与实时性指标;
- 单元联调:完成物流—工装—焊接单元的时序协同与安全联锁验证;
- 整线联调:贯通MES接口,进行多车型换型与连续生产模拟,记录节拍与稳定性数据。
5.3 验收指标
架线验收应包括:绝缘电阻与接地电阻测试记录、网络通信负载与延迟测试报告、安全回路功能测试记录、EMC干扰测试结果、连续72小时运行无故障记录等。
六、
泵车底架智能柔性焊接产线的架线工作,本质上是在强电磁干扰、多设备协同、柔性换型需求交织的复杂条件下,构建一套可靠、实时、可重构的电气与信息物理连接体系。通过合理的供电与网络架构设计、严格的EMC措施、标准化快插接口以及虚拟调试先行策略,可显著提升架线质量与效率,为产线实现智能化柔性生产奠定坚实基础。随着工业以太网、安全总线与数字孪生技术的持续演进,产线架线将向更少线缆、更高集成度和更强自诊断能力方向发展。
如若转载,请注明出处:http://www.xmklf.com/product/47.html
更新时间:2026-11-01 07:22:50